2026年11月号
For the Future
現実世界を動かす「フィジカルAI」の現在地:技術、実装、プレイヤー(前編)
- フィジカルAI
- ロボット
- Vision-Language-Action(VLA)モデル
フィジカルAIは、AI(人工知能)が現実世界を認識し、判断を行い、物理的なタスクを実行する技術です。前編では、その定義、生成AIや従来型ロボットとの違い、注目されている背景、技術要素、市場規模、利用シーンを整理します。併せて、米国、中国、日本の現状を比較し、米国はAI基盤モデル、中国は量産力・価格競争力・実装の速度、日本は産業ロボット・精密部品・製造現場の知見に強みがある点を示し、普及に向けた課題を概観します。
フィジカルAIとは何か
フィジカルAIは、AI(人工知能)・半導体政策の中でも、現実世界の自動化を担う中核領域として位置付けられています。高市政権は、危機管理投資・成長戦略の一環として、2040年度までに累計370兆円超の官民投資を推進する方針を掲げています(1)。2026年6月に戦略17分野・62品目の投資促進策を公表し、その中でもっとも大きな投資額が見込まれているのが「AI・半導体」分野です。主な製品・技術としては、①フィジカルAI(特にAIロボット)、②フィジカル・インテリジェント・システムの中核を担う半導体、③バーティカルAI(領域特化型AI)*1が挙げられています。背景には、生成AIの普及に伴う計算量の増加、データセンタ(DC)需要の拡大、DC向け半導体需要の拡大があります。今後フィジカルAIが本格化すれば、現実世界で動くロボットや機器にも高度な半導体が必要になります。そのため、国内で先端・次世代半導体の生産能力を拡充することが、産業競争力と経済安全保障の両面から重要になっています。
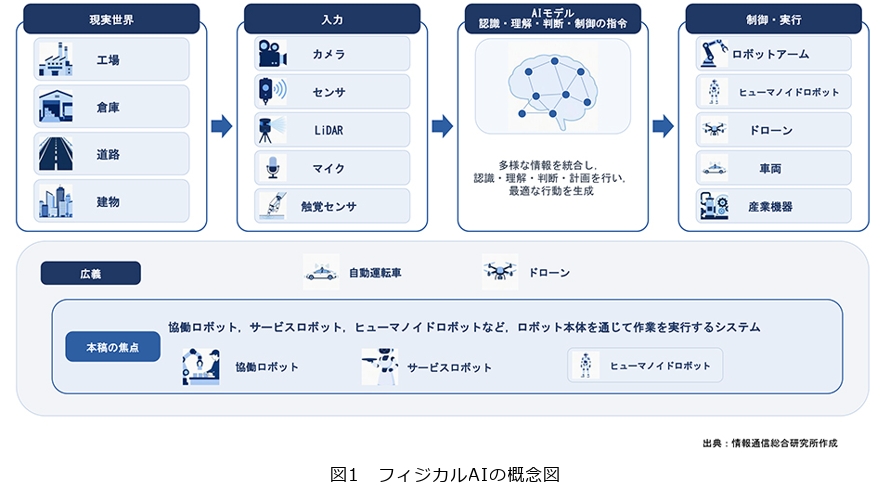
改めて、フィジカルAIとは、カメラ、センサ、LiDAR(ライダー)*2、マイク、触覚センサなどを通じて現実世界の状態を把握し、AIモデルによって状況を理解・判断したうえで、ロボット、車両、ドローン、建設機械、搬送機器、産業設備などを制御するAIシステムを指します。広義には、自動運転車、ドローン、スマート工場、協働ロボット、サービスロボット、ヒューマノイドロボットなども含まれます。本稿では、特にAIロボットを中心とした狭義のフィジカルAIに焦点を当てます(図1)。
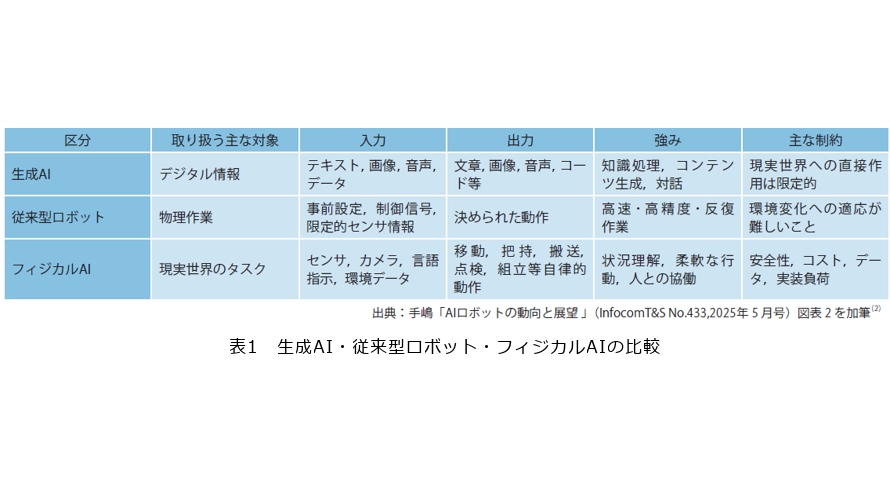
表1は、生成AI、従来型ロボット、フィジカルAIを、扱う対象、入力、出力、強み、主な制約の観点から比較したものです。生成AIとフィジカルAIの違いについては、生成AIが主にテキストや画像などのデジタル情報を扱うのに対し、フィジカルAIは現実世界の物理的タスクを対象とします。代表例は、倉庫での商品ピッキング、建設現場での資材搬送、工場での組立、医療・介護施設での搬送、商業施設での案内や警備などです。特徴は、AIの出力が文章や画像ではなく、移動、把持、搬送、点検、清掃、組立といった動作として現れる点にあります。
次に、フィジカルAIと従来型ロボットの違いをみていきましょう。従来型ロボットは、事前に定義された軌道やルールに基づき、安定した環境下で同じ動作を高速・高精度に繰り返すことを得意としています。代表例は、自動車工場の溶接ロボットや塗装ロボットです。これらは高い生産性を実現しています。ただし、環境変化への柔軟な対応、未知の物体の取り扱いといった面では制約があります。一方、フィジカルAIは、環境変化に応じて自ら情報を収集し、状況を分析し、行動計画を立て、必要に応じて動作を修正することができます。例えば、倉庫内で商品の配置が変わっても、AIが画像から対象物を識別し、最適な位置情報を推論し、ロボットアームを制御することで、タスクを遂行できます。こうした柔軟性が、従来型ロボットと異なる点です。
*1 バーティカルAI:医療、製造、金融などの特定の業界や専門業務に特化して最適化されたAIシステム。
*2 LiDAR:レーザ光を照射してその反射光が戻るまでの時間を基に、対象物までの距離や3次元の形状を測定する技術。
フィジカルAIが注目される背景
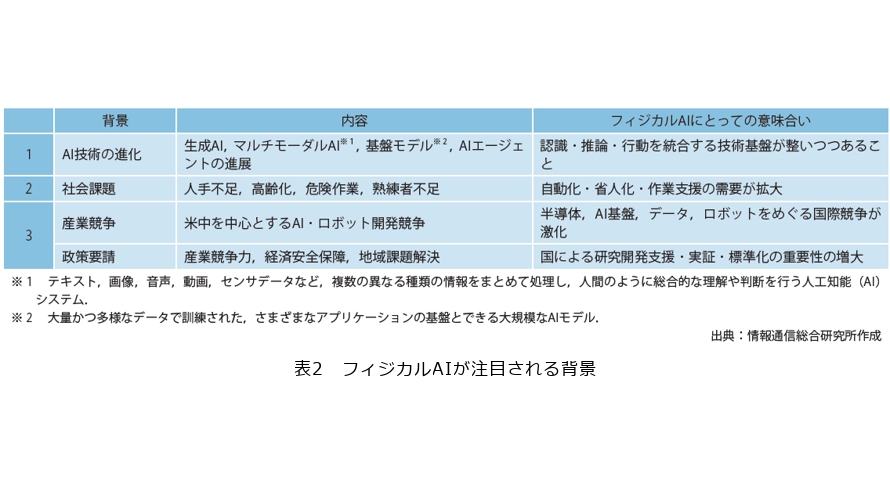
フィジカルAIが注目される背景には、大きく3つの要因があります。第1に、AI技術の進化やロボット技術の高度化、第2に、人手不足や高齢化といった社会課題、第3に、産業競争力や安全保障をめぐる国際的な競争です(表2)。
■AIの進化(知覚AIから生成AI、そして行動するAIへ)
AIは、画像認識や音声認識などの“知覚AI”から、文章や画像をつくる“生成AI”へ発展し、近年は計画を立ててタスクを遂行する“AIエージェント”へと広がっています。フィジカルAIは、この延長線上にある“行動するAI”です。
また、ロボット技術も高度化しています。例えば、物を「挟む」だけだった従来のロボットハンドから、人間の手に近い「多指ハンド」へと進化するなど、動作技術が向上しています。このロボット技術の高度化とAIの進化が結びつくことで、AIの能力は「知る」「つくる」から「動かす」へ拡張されています。
■社会課題:人手不足・高齢化・現場作業の担い手不足
フィジカルAIの実装が期待される背景には、日本の人手不足があります。こうした人手不足は、日本がAIロボット開発を推進してきた重要な理由でもあり、内閣府の「ムーンショット目標3」(日本の課題に対する破壊的なイノベーションを生み出すための国家規模の大型研究開発制度)でも課題意識として言及されています*3(3)。製造、物流、建設、介護、医療、警備、清掃、小売、農業などでは、肉体的負荷が大きい作業、夜間・休日対応、危険作業、単調な反復作業で人材確保が難しくなっています。フィジカルAIは、人間を単純に置き換えるのではなく、作業の一部を補完し、危険作業を代替し、現場全体の生産性を高める技術として期待されています。
*3 内閣府「ムーンショット目標3」では2050年までに、AIとロボットの共進化により、自ら学習・行動し人と共生するロボットの実現を目標にしており、その背景として少子高齢化の進展による生産年齢人口の減少を掲げています。
■政策動向と産業競争力
フィジカルAIは、業務効率化にとどまらず、次世代の産業基盤としても注目されています。ロボット、半導体、センサ、通信、クラウド、エッジコンピューティング、AIモデル、ソフトウェア、データ基盤が複合的にかかわるため、関連する産業の裾野が広いからです。
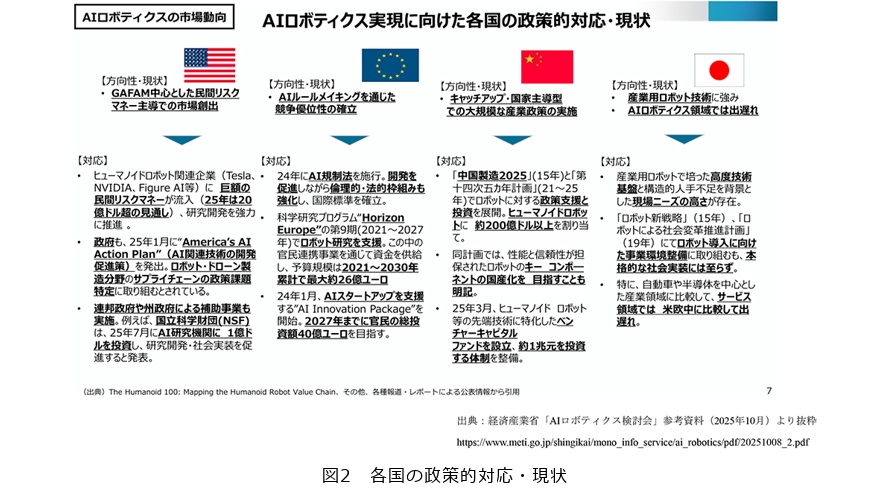
各国政府はフィジカルAIの実現に向けて政策対応を進めています(図2)。米国は、ビッグテックを中心とした民間リスクマネー主導の市場創出を進めています。また、欧州はAIルールメイキングを通じた競争優位性の確立を推進しています。一方、中国は、国家主導での大規模な産業政策を実施しています。日本は、当該分野では出遅れ感があるとの現状認識のもと、前述のとおり、戦略17分野・62品目の投資促進策の1品目としてフィジカルAIをとらえ、注力分野として投資を推進しています。
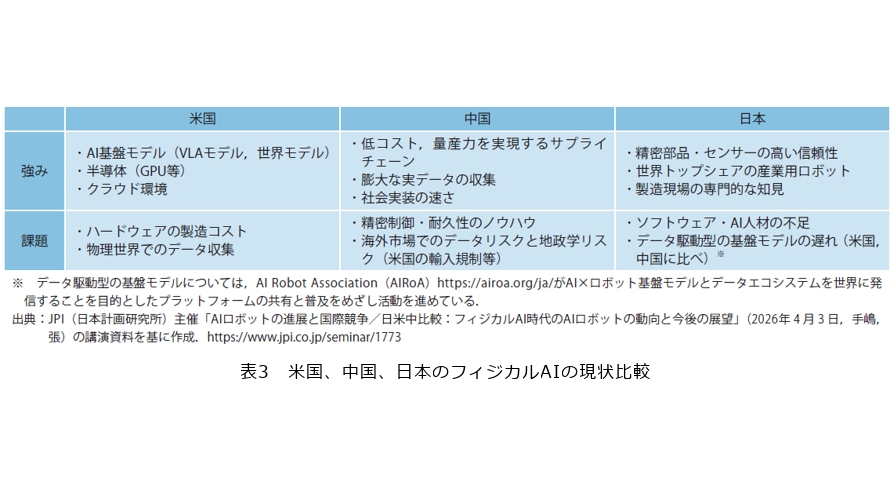
米国、中国、日本のフィジカルAIの強みと課題を示したものが表3です。米国では、AI基盤モデル、半導体、クラウド、シミュレーション基盤を握る企業が、フィジカルAIの中核技術をリードしています。また、中国では、ロボット本体の量産、価格競争力、社会実装のスピードが強みとされています。これに対し日本は、産業ロボット、FA機器、精密部品、センサ、モーター、制御技術、製造現場の知見といった蓄積を有する一方、AI基盤モデルやソフトウェアプラットフォームでは海外勢に後れを取る可能性も指摘されています*4。
そのため、日本にとってフィジカルAIは、強みを活かしながら弱みを補完し、国際競争力を高めたい政策領域となっています。特に、ロボット本体、部品、製造業の現場データ、通信インフラ、エッジ処理技術を組み合わせ、産業現場に実装可能なソリューションとして展開できるかが鍵となっています。
なお、国別の事業者動向の詳細は後編で取り上げます。
*4 情報通信総合研究所実施の有識者へのインタビュー情報より記載。
■市場規模
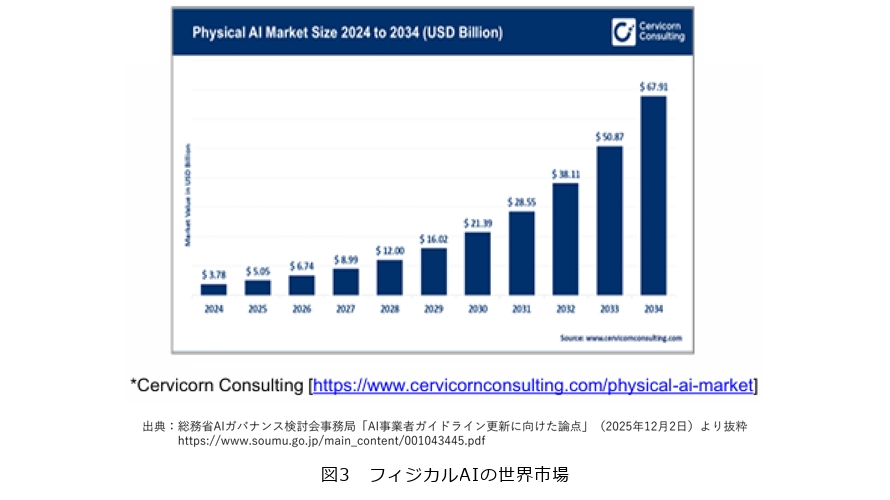
フィジカルAIの世界市場は、インドの調査会社Cervicorn Consultingによると、2034年には2025年比で約13倍の約679億ドルになると予測されています(図3)。
背景には、ロボット、センサ、AIモデルの急速な進化により、機械が現実世界を認識・学習し、自律的に行動できる領域が広がっていることがあります。特に、製造、物流、医療などで人手不足や生産性向上への対応として自動化需要が高まっていることに加え、協働ロボットやヒューマノイドなど、人と同じ空間で働くロボットの受容が進んでいることが市場拡大見通しの要因です。また、コンピュータビジョン、強化学習、自然言語処理などの進展により、ロボットが多様な環境で柔軟に動作できるようになりつつあること、各国政府がスマート製造やロボティクスの導入を支援していることも、成長要因とされています。
フィジカルAIの技術要素
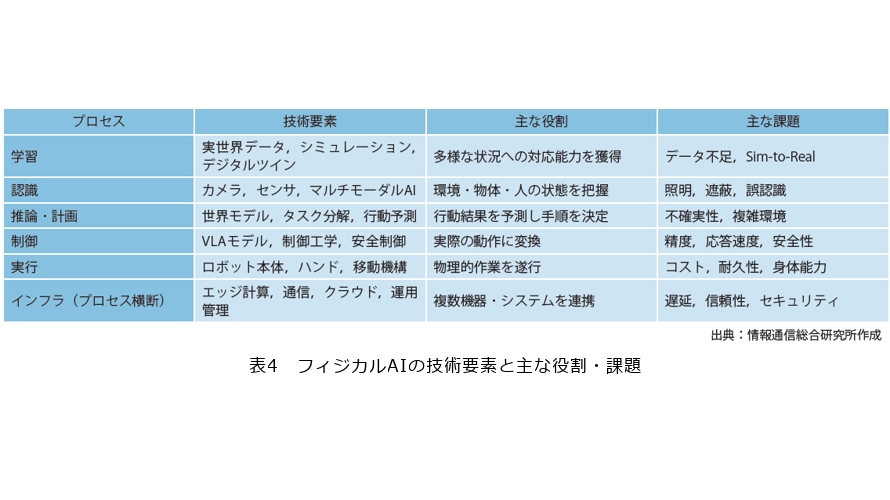
フィジカルAIは単一の技術ではなく、複数の技術要素が連携しています。大きく分けると、学習、認識、推論、計画、制御、実行、インフラの各層から構成されます(表4)。
■学習:実世界データとシミュレーションデータ
フィジカルAIでは、現実世界で適切に行動するための学習データが不可欠です。ただし、ロボットの動作、把持、歩行、人との協働、現場環境に関するデータは収集コストが高く、量も限られます。そのため、シミュレーションやデジタルツインで多様な状況を再現し、現実では取得しにくいデータを補うことが重要です。一方、仮想環境と現実には差があるため、シミュレーションで学習したモデルを現実世界へ移行するSim-to-Realが技術課題となります。
■認識:センサとマルチモーダルAI
フィジカルAIの第一歩は、カメラ、深度センサ、LiDAR、触覚センサ、マイクなどからデータを取得し、現実世界を認識することです。現実環境では、照明、遮蔽、物体の見え方、人や物の移動が認識精度に影響します。安全性が重要な現場では、誤認識が事故につながるため、高い精度だけでなく信頼性、冗長性、異常検知能力が求められます。
■推論・計画:世界モデルと行動予測
フィジカルAIでは、見えているものを認識するだけでなく、行動の結果を予測する必要があります。ここで重要になるのが、環境の状態、物体の関係、物理法則、行動結果を内部的に表現する世界モデルです。つまり、物体などが物理的にどう振る舞うかを、モデルの中に予測可能なかたちで持っているということです。ロボットは、実際に動く前に行動の結果を推定し、目的に合う手順を選択します。
■制御:Vision-Language-Actionモデル
ロボット制御で注目されているのが、視覚情報、言語情報、行動情報を統合するVision-Language-Action(VLA)モデルです。VLAモデルは、言語指示や視覚状況に応じて動作を生成し、従来必要だった個別プログラミングの負担を減らす可能性があります。ただし、現場では安全性、応答速度、精度、説明可能性が求められるため、基盤モデルと制御工学、安全設計、現場ノウハウを組み合わせることが重要です。
■実行:ロボットハードウェアと身体能力
AIが高度な判断を行っても、実際に作業する身体が十分でなければフィジカルAIは機能しません。ロボットアーム、ハンド、移動機構、関節、モーター、バッテリー、センサ配置など、ハードウェアの性能が実装可能性を左右します。特に把持能力やヒューマノイドの移動能力では、コスト、耐久性、安全性が大きな課題です。
■インフラ:エッジ計算・通信・クラウド連携
フィジカルAIはロボット単体では完結せず、エッジ計算、通信、クラウド、運用管理基盤と連携して機能します。現場での即時判断には低遅延・高信頼な通信が必要であり、大規模な学習やデータ分析にはクラウドが活用されます。特に人と機械が同じ空間で働く場合には、システム全体としての信頼性設計が不可欠です。この点は、日本企業にとっても事業機会となり得ます。NTTは、AI時代を支える次世代インフラ「AIOWN」の提供を開始しています(4)。「AIOWN」は、光電融合技術をはじめとするIOWN(ネットワークそのものの光化)の技術をベースに、GPU・電力・DC・AIモデル(ソフトウェア)までを顧客向けにパッケージングして提供する統合的な「サービス基盤」です。
フィジカルAIの利用シーン
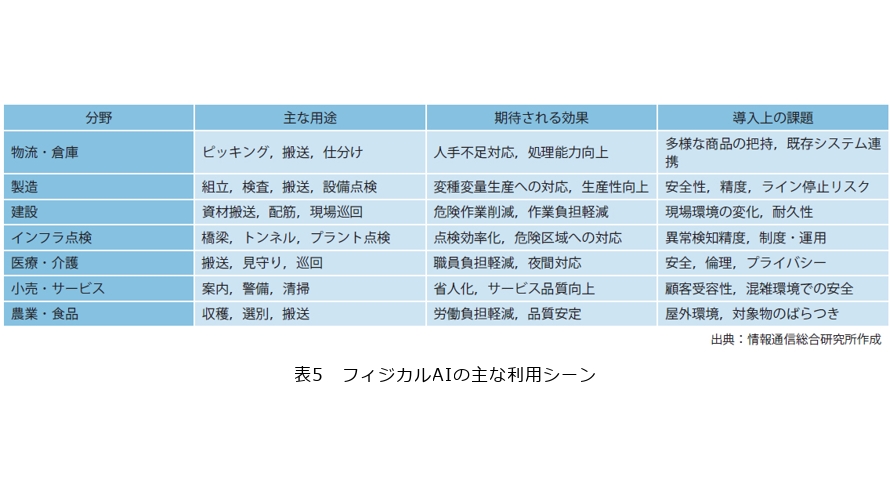
フィジカルAIの利用シーンは多岐にわたりますが、短期的には、投資対効果が見えやすく、作業範囲が比較的限定され、安全管理がしやすい産業用途から導入が進むと考えられます。特に、物流、製造、建設、点検、警備、清掃、農業、医療・介護などが有望領域です(表5)。各分野の用途、効果、導入上の主な課題について取り上げます。具体的な事例は後編で紹介します。
■物流・倉庫:ピッキング、搬送、仕分け
物流・倉庫は、フィジカルAIの代表的な導入領域です。EC拡大に伴い、ピッキング、仕分け、搬送、検品などの人手不足が課題となっています。フィジカルAIを活用すれば、商品を認識し、最適な把持方法を判断し、ロボットアームで取り出すことが可能になります。また、在庫配置、作業者の動線、ロボット経路をデータ駆動で最適化することも期待されます。
■製造:生産活動の支援
製造業では、産業用ロボットが定型作業を中心に普及してきました。近年は、製品ライフサイクルの短期化や変種変量生産への対応が求められ、柔軟な自動化のニーズが高まっています。フィジカルAIは、部品供給、組立、検査、搬送、設備点検、段取り替え支援などで、人間の熟練作業を補助しながら生産性と安全性を高めることが期待されます。
■建設:資材搬送、配筋、現場管理
建設業は、人手不足、高齢化、危険作業、現場ごとの環境差といった課題を抱えており、フィジカルAIの活用余地が大きい分野です。資材搬送、測量、配筋、設備点検、進捗管理、危険個所の監視などで、現場状況を認識しながら作業計画を調整する活用が考えられます。これにより、作業員の身体的負担や危険区域での作業を減らし、現場管理の精度を高めることができます。
■インフラ・設備点検:危険作業の代替
道路、橋梁、トンネル、発電所、通信設備、上下水道、プラントなどの点検も重要な用途です。老朽化するインフラの点検・保守需要が増える一方、熟練技術者の不足や危険作業の負担が課題となっています。ロボットやドローンが人の入りにくい場所でデータを取得し、AIが異常候補を提示することで、点検の効率化と精度向上が期待されます。
■医療・介護:搬送、見守り、身体負担軽減
医療・介護分野では、人手不足と身体的負担が大きな課題です。フィジカルAIは、まず搬送、見守り、巡回、物品管理など比較的定型的な業務から導入されると考えられます。病院内の物品搬送や介護施設での夜間巡回を支援できれば、職員の負担軽減につながります。ただし、人の安全、尊厳、プライバシーへの配慮が不可欠です。
■小売・サービス:案内、警備、清掃、接客支援
商業施設、空港、駅、ホテル、オフィスビルなどでは、案内、警備、清掃、巡回、在庫確認、接客補助などへの活用が見込まれます。ロボットが人の流れや混雑状況を認識し、適切な経路で移動する、利用者の質問に応じて案内する、異常を検知して警備員に通知する、といった対応が可能になります。一方で、顧客受容性、混雑環境での安全、多言語対応が課題です。
■農業・食品:収穫、選別、搬送
農業・食品分野では、収穫、除草、農薬散布、選別、搬送などにロボット活用の余地があります。屋外環境や農作物の形状・成熟度のばらつきにより自動化は難しい一方、人手不足を背景に省力化への期待は大きいといえます。画像認識により成熟度を判断し、傷つけずに収穫する技術や、食品工場での把持、異物検査、盛り付け、包装への応用が期待されます。
■産業構造への影響
フィジカルAIの普及は、単にロボットの市場を拡大するだけでなく、産業構造にも影響を与える可能性があります。
第1に、労働集約的だった現場業務の一部が、資本設備とソフトウェアによって代替・補完されていくと考えられます。第2に、現場データが蓄積され、業務改善や新たなサービス開発に活用される可能性があります。第3に、ロボット単体の販売にとどまらず、運用サービス、保守、データ分析、業務設計を含むソリューション型ビジネスが台頭する可能性があります。
特に重要なのは、これまで人間の暗黙知に依存していた現場業務がデータ化される点です。センサやロボットを通じて作業データが蓄積されれば、作業の標準化、品質管理、予測保全、教育訓練などに活用できます。一方、当面は人間を完全に置き換えるのではなく、ロボットが作業の一部を補助し、人間が例外対応、判断、監督、改善活動を担うかたちが現実的です。そのため、人とAIロボットの役割分担を設計することが重要になります。
普及に向けた課題
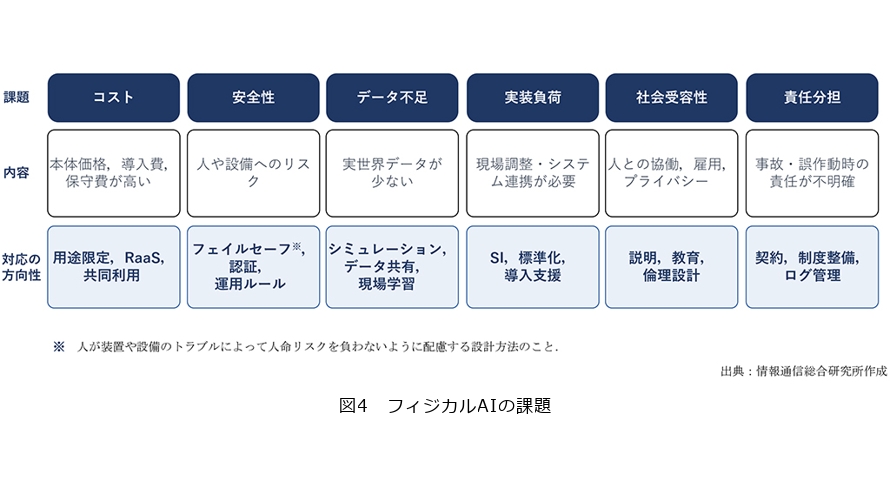
フィジカルAIには大きな可能性がある一方で、普及には複数の課題があります(図4)。
第1に、コストです。ロボット本体、センサ、計算資源、システム連携、現場カスタマイズ、保守を含めると導入費用は高くなります。第2に、安全性です。現実世界で動くため、誤動作が人身事故や設備損傷につながる可能性があります。第3に、データの制約です。現場ごとの違いや機密性がデータ蓄積の障壁となる場合があります。第4に、実装工程の複雑さです。業務設計、動線設計、既存システム連携、従業員教育、保守体制が必要です。第5に、社会受容性や責任分担です。事故時の責任、個人情報、雇用、心理的抵抗なども重要な論点です。
前編のまとめ
フィジカルAIは、AIがデジタル空間から現実世界へ拡張する重要な潮流です。生成AIが文章や画像を生成する技術として普及したのに対し、フィジカルAIは、認識、推論、計画、制御、実行を通じて物理的なタスクを遂行します。その背景には、AI技術の進化、人手不足、国際競争の激化、政策的要請があります。日本にとっては、社会課題への対応と産業競争力の再構築の両面で重要な技術領域です。
利用シーンは、物流、製造、建設、インフラ点検、医療・介護、小売・サービス、農業・食品など多岐にわたります。短期的には、作業範囲が明確で投資対効果を示しやすい用途から導入が進むと考えられます。一方、普及にはコスト、安全性、データ、実装負荷、制度、社会受容性といった課題があります。基盤モデルやロボット本体の性能だけでなく、業務設計、通信・計算インフラ、安全設計、運用ノウハウを含む総合的な実装力が問われます。
後編では、こうしたフィジカルAIをめぐる世界の主要プレイヤー、米国・中国・日本の業界構図、普及における課題への対策、日本企業の勝ち筋について整理します。
■参考文献
(1) https://www.cas.go.jp/jp/seisaku/nipponseichosenryaku/pdf/jgs2026gaiyou.pdf
(2) https://www.icr.co.jp/newsletter/wtr433-20250512-teshima.html
(3) https://www8.cao.go.jp/cstp/moonshot/sub3.html
(4) https://group.ntt/jp/ir/library/nttis/aiown.html


(左から) 主任研究員 張 怡/主席研究員 手嶋彩子