R&Dホットコーナー
自動運転車両を対象とした多視点遠隔監視映像レート制御の取り組み
自動運転レベル4に相当する、運転者が常時乗車しない自動運転バスやタクシーの実用化に向け、遠隔監視システムの高度化が進められています。しかし、従来の遠隔監視システムにおける映像レート制御では通信品質低下時にも複数の監視映像へ映像レートを均等に配分するため、重要映像の視認性が低下する問題がありました。本稿では、車両速度および映像の重要度に応じて映像レートを制御し、重要映像の視認性を維持する多視点遠隔監視映像レート制御技術について説明します。
横田 将裕(よこた まさひろ)
NTTネットワークサービスシステム研究所
自動運転遠隔監視システムの高度化に向けた映像レート制御の必要性
バスやタクシーなどの旅客輸送サービスでは、運転者不足への対応や地域公共交通の維持・改善が重要な課題となっています。これらの課題を解決する有力な手段として、運転者が常時乗車しない自動運転バスやタクシーの実現が期待されています。
自動運転は、運転者とシステムの役割分担に応じてレベル0からレベル5に区分されます(1)。このうち自動運転レベル4では、限定された走行環境条件の範囲内において運転者を必要とせず、システムが運転タスクを担います。自動運転レベル4に相当する特定自動運行では、安全な運行を確保するため、遠隔監視システムの設置および特定自動運行主任者(遠隔監視者)の配置が必要となります(2)。遠隔監視者は、車両から無線通信を介して送られる車外の前方、後方、左右や、車内などの多視点映像を通じて車両周辺や車内の状況を確認し、危険な状況を把握した際には、車両の停止や現場対応などの安全措置を判断する必要があります。したがって、遠隔監視者が必要な安全措置を適切に判断するためには、危険な状況を把握できる遠隔監視映像の視認性を確保することが重要です。
しかし、車両は基地局から離れた場所やトンネル内など、さまざまな通信環境を走行するため、映像伝送に利用できる通信リソースは常に一定とは限りません。限られた通信リソースで多視点映像を伝送する場合、各映像のレートの合計が伝送可能な範囲を超えると、画質低下やフリーズ、再生停止が生じる可能性があります。したがって、自動運転遠隔監視システムでは、通信状況に応じて各映像のレートを適切に制御し、遠隔監視に必要な映像の視認性を維持することが必要です。
従来の映像レート制御の問題点
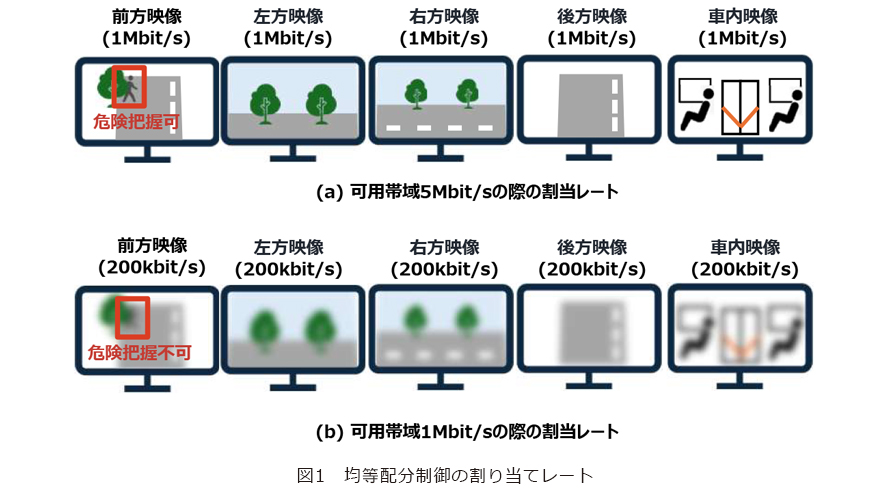
従来の映像レート制御では、通信状況から可用帯域*を推定し、総映像レートが推定した可用帯域以内となるように、各映像へ均等に映像レートを割り当てていました。例えば、5つの映像を送信する場合、可用帯域が5Mbit/sと推定されたときには、各映像へ1Mbit/sずつ割り当てます(図1(a))。このように、十分な可用帯域が安定的に確保されている場合には、すべての映像について、遠隔監視に必要な視認性を維持することができます。
しかし、通信状況が悪化し、可用帯域が1Mbit/sまで低下すると、従来技術では各映像レートが均等に配分されるため、それぞれ200kbit/sとなります。このように画質が低下すると、前方への飛び出しなど危険な状況を把握するために重要な前方映像の視認性が不足する場合があります(図1(b))。
このような視認性の低下は、重要映像の視認性を維持するうえで必要となる、以下の2つの観点が考慮されていないため生じます。
*可用帯域:その時点で映像伝送に利用できる、単位時間当りのデータ量。
■車両速度が視認性に与える影響
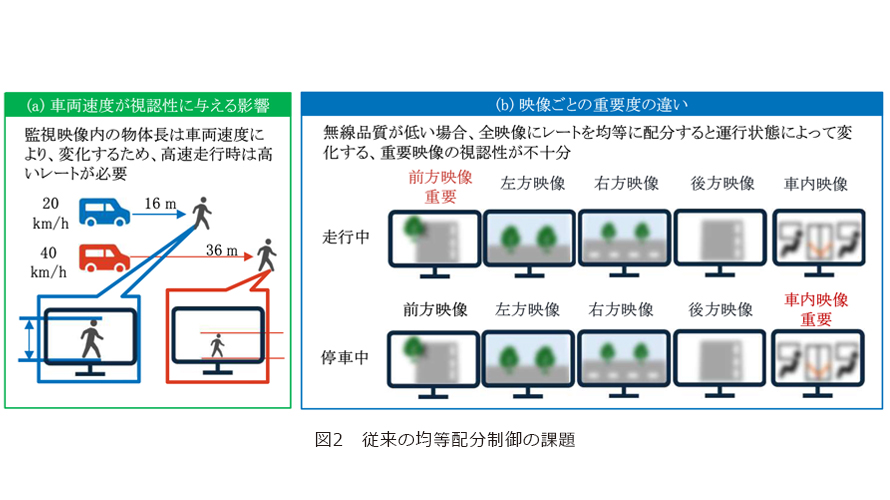
重要映像の視認性維持に必要な映像レートは、車両速度によって変化します。高速走行時は、車両が停止するまでに必要な距離が長くなるため、安全に停止するためには、低速走行時よりも遠方で物体を認識する必要があります。しかし、遠方の物体は映像上で小さく表示されるため、映像の符号化による画質劣化や解像度低下の影響を受けやすくなります。そのため、高速走行時には、安全な停止に必要な距離で物体を認識するため、低速走行時よりも高い映像レートが必要となります。しかし、従来の均等配分制御では、このような車両速度による視認性の変化を考慮していません(図2(a))。
■運行状態による映像毎の重要度の違い
遠隔監視において重要となる映像は、走行・停車状態などの車両の運行状態によって異なります。例えば、車両の走行中には、前方への飛び出しや道路上の障害物を把握するため、前方映像が重要となります。一方、停車中には、乗客や乗降口付近の安全を確認するため、車内映像が重要となります。
しかし、従来の均等配分制御では、こうした運行状態による映像の重要度の変化にかかわらず、すべての映像へ同じレートを割り当てます。そのため、可用帯域が不足した場合、その時点で重要な映像の視認性を確保できない可能性があります(図2(b))。
このように、従来の均等配分制御では、可用帯域に応じて総映像レートを制御できますが、車両速度が視認性に与える影響や、運行状態に応じて変化する各映像の重要度を考慮できていません。そのため、可用帯域が不足した場合に重要映像の視認性を確保できない可能性があります。
多視点遠隔監視映像レート制御技術
従来の均等配分制御に対し、本技術は、可用帯域の制約内で車両速度と各映像の重要度に応じて映像レートを制御し、遠隔監視に重要な映像の視認性を維持します。
本技術では、映像の視認性を表す共通指標として物体認識率を用います。物体認識率とは、遠隔監視者が監視映像を視聴した際に、映像内に出現した物体を、自動運転車両との衝突を防止できる時間内に認識できる割合です。物体認識率を推定する技術として、物体認識率推定技術(3)(4)が提案されています。物体認識率推定技術は、ビットレート、解像度、フレームレートなどの映像符号化条件、映像のフリーズに関する情報および車両速度から、物体認識率を推定します。
本技術は、車両速度や走行・停車状態などの車両情報と、推定した可用帯域を入力とします。入力された車両情報から運行状態を判定し、各映像の重要度と目標視認性を設定します。その後、以下の2つのステップにより、各映像のレートを決定します。
① 車両速度に応じて、目標視認性の達成に必要な映像レートを算出します。
② 可用帯域と各映像の重要度に基づき、重要度の高い映像から優先的にレートを配分するように、各映像レートを選択します。
以下では、各ステップの技術的なポイントについて説明します。
■車両速度に応じた必要レートの算出
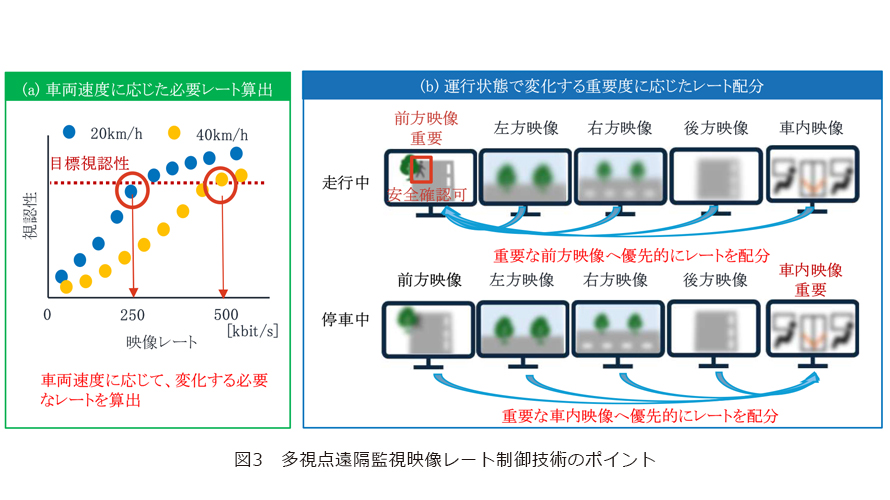
車両速度による視認性の変化をとらえた物体認識率推定技術を指標として用い、現在の車両速度に合わせて目標視認性(目標物体認識率)の達成に必要な映像レートを算出します。これにより、高速走行時には、遠方の物体を認識できるよう重要映像の映像レートを増やし、視認性の低下を抑制します。また、低速走行時には過剰な映像レートの配分を避けます(図3(a))。
■運行状態で変化する重要度に応じたレート配分
走行・停車状態などの車両情報に基づいて運行状態を判定し、各映像の重要度と目標視認性を設定します。各映像に必要な映像レートの合計が可用帯域以内である場合には、算出した必要レートを各映像へ割り当てます。さらに、必要レートを割り当てた後も可用帯域に余裕がある場合には、重要度の高い映像から余剰帯域を配分します。一方、必要レートの合計が可用帯域を超える場合には、重要度の高い映像から、目標視認性を満たすために必要な映像レートを優先して割り当てます。これにより、可用帯域が不足する場合でも、その時点の運行状態において重要な映像の視認性を優先して維持します(図3(b))。
今後の展望
本稿では、自動運転バスやタクシーの遠隔監視システムを対象として、遠隔監視者が危険な状況を把握するために必要な重要映像の視認性を維持する「多視点遠隔監視映像レート制御技術」を紹介しました。今後は、実際の走行環境において、今回提案した制御と従来の均等配分制御における重要映像の視認性を比較し、本技術の有効性を評価します。また、NTTで検討を進めている、遠隔監視映像の安定伝送を支える通信制御の仕組みである協調型インフラ基盤(5)との連携も進め、同基盤により推定した可用帯域に基づいて映像レートを制御することで、遠隔監視システムの高度化をめざします。
今後、自動運転バスやタクシーの普及に伴い、多様な走行経路や通信環境における運行が増加すると想定されます。NTTネットワークサービスシステム研究所は、このような環境においても遠隔監視者が危険な状況を適切に把握できるよう、重要映像の視認性を維持する技術の高度化を進め、安全な自動運転バスやタクシーを支える遠隔監視システムの実現に向けて取り組んでいきます。
■参考文献
(1) https://www.mlit.go.jp/common/001253665.pdf
(2) https://laws.e-gov.go.jp/law/335M50000002060
(3) ITU-T Recommendation P.1199:“Parametric object-recognition-ratio-estimation model for remote monitoring of surveillance video delivered from autonomous vehicles,” Oct. 2025.
(4) 川嶋・小池・横田・恵木:“自動運転レベル4の遠隔監視に向けた物体認識率推定技術,”NTT技術ジャーナル, Vol.38, No.11, 2026.
(5) 河野・安納・小松・岡田・鍔木・東・東條:“自動運転の無線通信を支える協調型インフラ基盤,” NTT技術ジャーナル, Vol.38, No.11, 2026.
横田 将裕


遠隔監視システムの高度化により自動運転車両の安全性向上に取組んでいきます。