2026年11月号
特集1
自動運転の無線通信を支える協調型インフラ基盤
- IOWN
- 自動運転遠隔監視
- 通信安定化
レベル4自動運転の遠隔監視では、走行中も車載カメラ映像や制御情報を安定して伝送する通信基盤が重要です。本稿では、複数のモバイル回線と通信品質予測を連携させる「協調型インフラ基盤」について、マルチパス転送の高信頼化、通信状況に応じた映像制御、AI(人工知能)による制御パラメータ探索支援を解説し、自動運転実証への適用事例と今後の展開を紹介します。
河野 太一(かわの たいち)/安納 爽響(あんのう そおと)
小松 聖矢(こまつ せいや)/岡田 昌樹(おかだ まさき)
鍔木 拓磨(つばき たくま)/東 信博(あずま のぶひろ)
東條 琢也(とうじょう たくや)
NTTネットワークサービスシステム研究所
自動運転向け遠隔監視システムにおける無線通信の課題
少子高齢化や人口減少に伴うドライバー不足が深刻化する中、自動運転は、地域公共交通の維持や物流の効率化、移動の安全性向上を支える手段として期待されています。中でもレベル4自動運転は、あらかじめ定められた走行環境条件の範囲内で、運転者を必要とせずに自動運行装置が運転操作を担うものです。2023年4月に施行された改正道路交通法では「特定自動運行」が制度化され、無人運行において遠隔監視方式を採る場合には、遠隔監視場所への特定自動運行主任者の配置や、車両周囲・車内の映像、音声、位置情報を常時かつ即時に確認できる設備などが求められます。
遠隔監視システムでは、車載カメラの映像や位置・車両状態などを監視センタへ送信し、オペレータが運行状況を把握するとともに、異常時には運行終了や車両停止などの必要な措置を講じます。このため無線通信には、複数の映像を伝送するための十分な帯域に加え、映像や制御情報を低遅延かつ途絶なく届ける高い信頼性が求められます。
一方、移動する車両では、建物などによる電波遮蔽、基地局の切り替え、通信混雑などによって通信品質が時々刻々と変化します。その結果、映像の劣化・途絶や制御情報の遅延が生じる可能性があります。こうした変動の大きい無線環境においても、遠隔監視に必要な通信品質を安定的に確保するため、NTTでは「協調型インフラ基盤」の研究開発を進めています。
協調型インフラ基盤による通信安定化
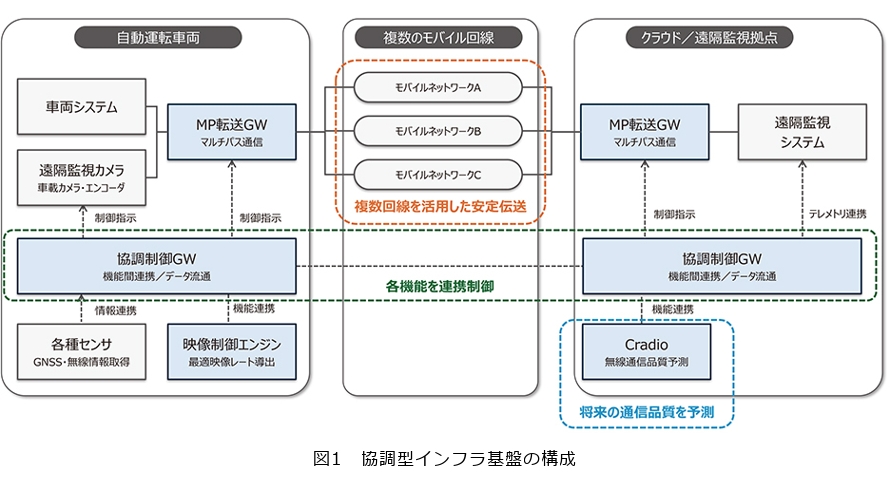
協調型インフラ基盤は、デバイス、ネットワーク、クラウドの各機能を連携させ、エンド・ツー・エンドで通信品質を安定化するための基盤です(1)(図1)。
本基盤では、複数のモバイル回線を同時に利用し、通信品質に応じてデータの転送方法を制御します。車両側とクラウド側に配置するマルチパス転送ゲートウェイ(MP転送GW)は、複数回線を束ね、各回線の状態に応じてパケットの転送経路を制御することで、一部の回線で品質が劣化した場合にも安定したデータ伝送を実現します。
また、Cradio®の無線通信品質予測技術(2)を用いて、車両の将来走行位置における通信品質を予測し、品質が実際に悪化する前から先回りした制御を行います。さらに、協調制御ゲートウェイ(協調制御GW)が、車両、遠隔監視システム、通信制御機能などの間で情報を流通させ、各機能を連携させます。
このように、現在の通信品質に応じて即時に対応するリアクティブな制御と、将来の品質変化を見越したプロアクティブな制御を組み合わせることで、変動する無線環境に対応します。以下では、ネットワーク側でデータ伝送を高信頼化するMP転送GW、通信状況に応じて映像の送信レートを調整する映像制御、これらの設定を効率的に最適化するAI(人工知能)制御コンフィグレータについて説明します。
■MP転送GWの高信頼・高品質なデータ伝送
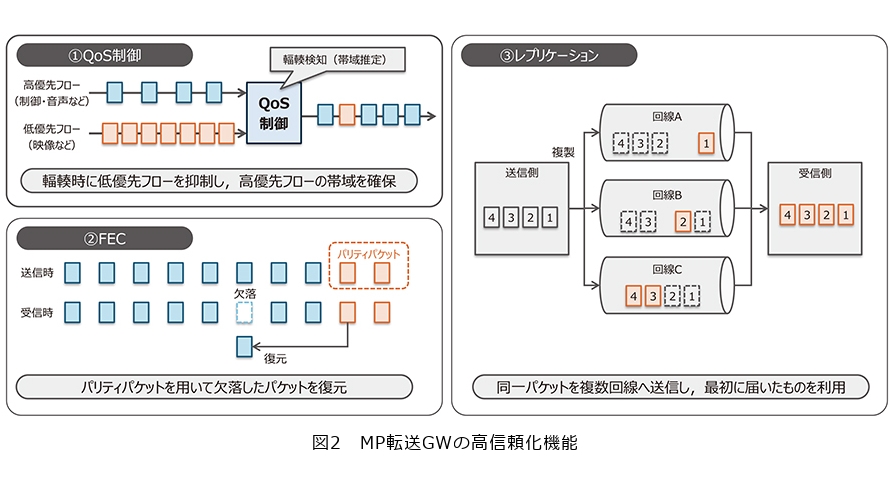
MP転送GWは、MPQUIC(Multipath QUIC)*1を基盤として、複数のモバイル通信回線をパケット単位で利用し、通信の広帯域化・高信頼化を実現します。さらに、通信品質が大きく劣化した場合でも遠隔監視に必要なデータを安定して伝送するため、QoS(Quality of Service:サービス品質)制御*2(3)、FEC(Forward Error Correction:前方誤り訂正)*3(4)、レプリケーション*4(5)の3機能を追加・拡張しました(図2)。
QoS制御では、通信回線の輻輳状態や利用可能な帯域を推定し、輻輳を検知すると、映像など優先度の低いデータの送信レートを抑制します。これにより、音声や制御信号など、重要度の高いデータを伝送するための帯域を優先的に確保します。
FECでは、データパケットから生成したパリティパケットを付加して送信することで、一部のパケットが欠損しても受信側でデータを復元し、パケットロスへの耐性を高めます。さらに動的FECでは、各回線の通信品質や品質予測値に応じてパリティパケット数を動的に変更し、必要以上の帯域消費を抑えながら信頼性を確保します。
より高い信頼性が求められるデータには、レプリケーションを適用します。同一パケットを複数回線へ送信し、受信側でもっとも早く到着したパケットを採用することで、低遅延かつ高信頼な伝送を実現します。また、動的レプリケーションでは、各回線の遅延、ジッタ*5、パケットロス率などの実測値・予測値や通信要件に基づいて複製先を動的に選択し、必要な信頼性を維持しながら、複製によって増える通信量を削減します。
このように、データの重要度や通信環境に応じて高信頼化手段を使い分けることで、限られた無線帯域を効率的に利用しながら、遠隔管制に必要なデータを安定して伝送します。
*1 MPQUIC:複数の通信経路を同時に利用してデータを転送することができるQUICベースの通信方式。
*2 QoS制御:データの種類や重要度に応じて、通信帯域や転送の優先度などを制御する仕組み。
*3 FEC:送信データに冗長なデータを付加し、一部のデータが欠損しても受信側で復元する技術。
*4 レプリケーション:同一のデータを複数の通信回線に複製して送信し、通信の信頼性や低遅延性を高める技術。
*5 ジッタ:ネットワークを通過するパケットの通信遅延のばらつき。
■映像制御による映像途絶の抑制
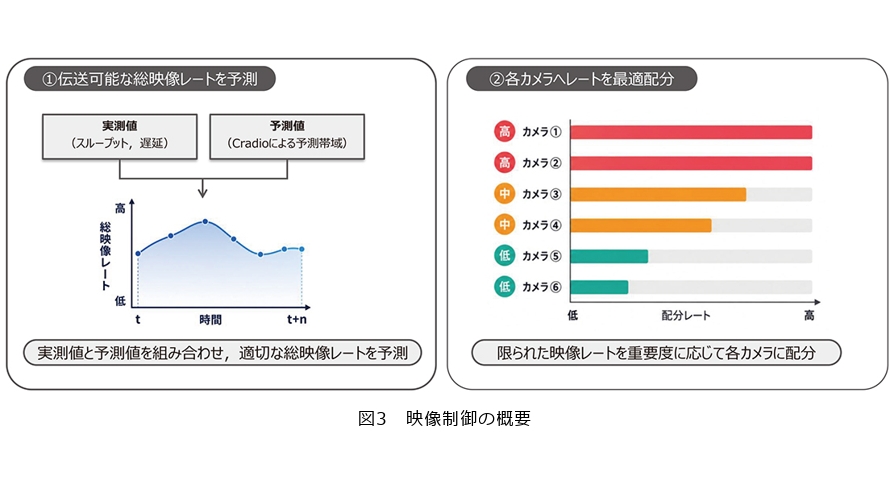
遠隔監視では、車載カメラの映像を継続して確認できることが重要です。しかし、走行中に利用可能な無線帯域が低下し、映像の送信量がその帯域を上回ると、データがネットワーク内に滞留し、映像の遅延や途絶につながります。そこで協調型インフラ基盤では、映像エンコーダと連携し、通信状況に応じて映像の送信レート、すなわち単位時間当りの映像データ量を自動調整する映像制御を開発しています(図3)。
本技術では、将来利用できる帯域の予測値と、各回線で実際に観測した遅延やスループットを組み合わせ、現在安定して利用できると見込まれる帯域を「推定可用帯域」として算出します。そして、その範囲内に収まるよう映像エンコーダの送信レートを制御します。将来の帯域低下が予測された場合には、通信品質が実際に悪化する前から映像の送信量を抑えることで、映像途絶の発生を抑えます。予測と実際の通信状態に差が生じた場合には、実測値を用いて推定可用帯域を素早く補正し、急激な品質変化にも対応します。また、帯域が回復した際には送信レートを段階的に引き上げることで、再度の帯域超過や頻繁な画質変動を抑制します。
さらに、複数のカメラ映像を伝送する場合には、推定可用帯域を映像の重要度に応じて配分します。例えば、停車中には乗降状況を確認するドア付近の映像を高画質にし、走行中には車内全体を俯瞰する映像を高画質にするなど、運行状況に応じて重要な映像へ優先的に帯域を割り当てます。また、ITU-T勧告P.1199で定義される物体認識率*6を指標として映像ごとの認識性能を推定し、必要な認識性能を維持できるよう帯域を配分する技術も開発しています。
このように、通信状況に合わせて送信可能な映像の総量を決め、さらにその帯域を重要な映像へ適切に配分することで、映像途絶を抑えながら、遠隔監視に必要な映像の視認性を確保します。
*6 物体認識率:所定の条件下で遠隔監視映像を視聴した監視者のうち、衝突回避に必要な時間内に対象物体を認識できる人の割合。
■AIによるチューニングの省力化・高度化
ここまで説明したMP転送GWや映像制御の性能を十分に引き出すためには、それぞれが持つ多数の制御パラメータを、利用するモバイル回線や走行環境に応じて適切に調整する必要があります。これまでは、実際に車両を走行させて通信品質を測定し、結果を確認しながら制御パラメータの変更と再走行を繰り返すチューニングが必要でした。しかし、通信品質や走行状態は時間や場所によって複雑に変化するため、多数の組合せから適切な制御パラメータを人手で探索するには、多くの走行試験と専門知識が必要です。
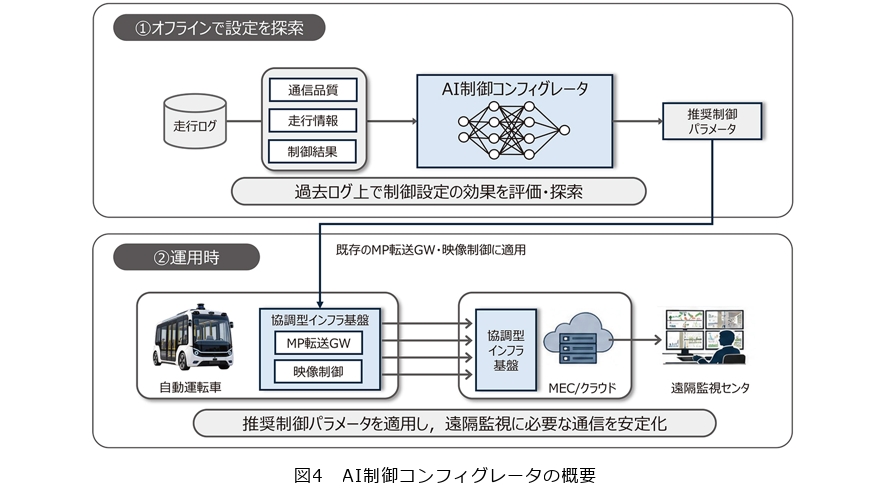
そこでNTTでは、このチューニングをAIで支援する「AI制御コンフィグレータ」を開発しています(6)(図4)。本技術では、過去の走行で取得した通信品質、走行情報、映像品質、各制御機能の動作結果などのログを活用し、MP転送GWや映像制御に適した制御パラメータを事前に探索します。例えば映像制御では、過去の走行ログだけを用いるオフライン強化学習*7によって、実車両で多数の制御パラメータを試行することなく、各制御パラメータを適用した場合の効果を評価し、有望な制御パラメータ候補を導出します。
本技術の特徴は、学習したAIを実運用中の通信の直接制御には用いず、既存の制御ロジックに与える制御パラメータの探索に利用する点です。この構成により、MP転送GWや映像制御の既存の仕組みの改修に伴うコストを削減するとともに、制御の仕組みを置き換えることに起因する運用上のリスクも抑えることができます。
AI制御コンフィグレータにより、チューニングのための走行試験や手動での制御パラメータ調整を省力化するとともに、人手では探索しにくい有望な制御パラメータを効率的に発見し、協調型インフラ基盤の導入のしやすさと通信性能のさらなる向上をめざします。
*7 オフライン強化学習:過去に収集したデータを用いて学習し、実環境で新たな試行をせずに適切な制御方法などを探索する機械学習手法。
協調型インフラ基盤の自動運転実証への適用
国土交通省や総務省が主導する自動運転実証には、NTTグループ各社も参画しています。これらの実証において、協調型インフラ基盤やCradio®を、遠隔監視を支える通信基盤として活用しています。2025年度には、神奈川県平塚市、宮城県仙台市、島根県美郷町など、各地域の通信環境や社会実装上の課題に応じた実証に適用されました。自動運転車両が走行する環境は、都市部、郊外、山間部など地域によって大きく異なり、通信混雑、建物などによる電波遮蔽、不感エリアなど、無線通信上の課題もさまざまです。
例えば、神奈川県平塚市では、有償運行を行う自動運転バスを対象に、商用運行を見据えた環境で、複数の車載カメラ映像を安定して伝送するための通信安定化技術を検証しました。宮城県仙台市では、山間部など通信環境が厳しいエリアにおいて、NTN(Non-Terrestrial Network:非地上系ネットワーク)*8をバックボーン回線として活用するとともに、ローカル5G(第5世代移動通信システム)など複数の無線ネットワークを組み合わせ、遠隔監視に必要な通信品質を確保するための検証を行いました。また、島根県美郷町では、不感エリアへの対応にNTNやWi-Fiを活用し、必要な通信品質の確保とネットワークの低コスト化を両立するための検証を行いました。
これらの実証では、商用運行を見据えた実用性、厳しい通信環境への対応、通信品質とコストの両立など、地域ごとに異なる観点から通信安定化技術を検証しました。そこで得られた知見を技術の高度化に反映するとともに、2026年度も自動運転実証への適用を継続し、さらなる実用性の検証を進めています。
また、本技術はNTTドコモビジネスの通信安定化ソリューション(7)として提供を開始しており、実証で培った技術の社会実装も進んでいます。さらに、NTTモビリティが提供する「NTTモビリティ 運行アシスト(8)」にも協調型インフラ基盤を導入しており、自動運転の実運用を支える基盤として活用されています。
今後も、自動運転の社会実装・商用化を見据え、さまざまな走行環境への適用と検証を進めていきます。
*8 NTN:衛星などの非地上系設備を利用して通信エリアを構築するネットワーク。
今後の展望
今後は、自動運転の遠隔監視で培った通信安定化技術を、ドローン、スマート農業、遠隔監視・制御など、通信途絶が業務や安全性に大きく影響するミッションクリティカルなサービスへ展開していきます。また、5G・LTE(Long Term Evolution)などの地上系ネットワークに加え、低軌道衛星などのNTNも活用し、地上系ネットワークだけではカバーが難しいエリアを含め、多様な通信環境で安定したサービスを提供できる基盤の実現をめざします。
■参考文献
(1)https://journal.ntt.co.jp/article/29832
(2)https://journal.ntt.co.jp/article/14898
(3)岩澤・河野・小松・東條:“自動運転に向けたMPQUICを用いた多重化フロー間QoS制御の提案,”2024年電子情報通信学会ソサイエティ大会,2024.
(4)T. Tsubaki, S. Anno, S. Komatsu, T. Torii, and T. Tojo: “Scheduler-Agnostic Adaptive-FEC for MPQUIC: Field Evaluation over Commercial Cellular Paths,” Proc. of 2026 IEEE 104th Vehicular Technology Conference (VTC2026-Fall), 2026.
(5)T. Tsubaki, et al.: “Efficient and Reliable Adaptive Packet Replication for Vehicular MPQUIC,” Proc. of 2026 IEEE 103rd Vehicular Technology Conference (VTC2026-Spring), 2026.
(6)S. Anno, et al.: “Mobility-Aware Offline Reinforcement Learning for Optimizing ABR in Teleoperated Driving,” Proc. of 2026 IEEE 103rd Vehicular Technology Conference (VTC2026-Spring), 2026.
(7)https://www.ntt.com/about-us/press-releases/news/article/2025/1008.html
(8)https://www.ntt-mobility.com/news/20260708/newsrelease-260708/
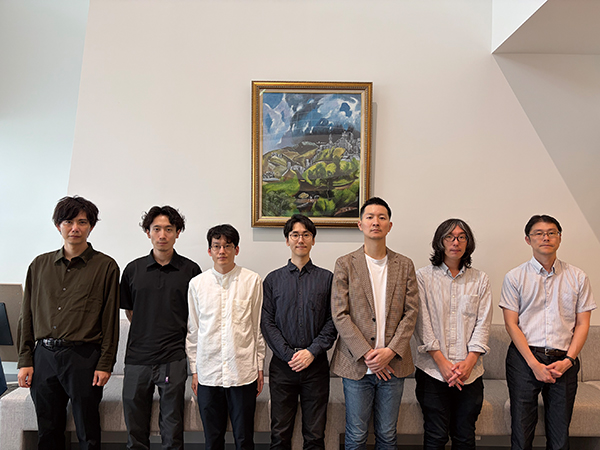
(左から)河野 太一/安納 爽響/小松 聖矢/岡田 昌樹/
鍔木 拓磨/東 信博/東條 琢也


協調型インフラ基盤は、変動する無線環境でも安定した通信を支える技術です。自動運転の遠隔管制で培った技術をさらに高度化し、ドローンやスマート農業、遠隔監視・制御など、さまざまな分野への展開をめざしていきます。