2026年11月号
特集1
交通事故ゼロをめざすインフラカメラを用いた交通弱者の軌跡予測技術
- 軌跡予測
- 交通弱者
- 路車協調
交通事故のない社会の実現に向けて、車載センサとインフラセンサを協調させる路車協調の取り組みが進められています。NTT人間情報研究所では、インフラカメラの映像から歩行者や自転車といった交通弱者の将来行動を予測することによって、事故の発生を未然に回避する軌跡予測技術の研究に取り組んでいます。本技術は、歩行者の周囲の環境情報を明示的に考慮することで、学習時と異なる交差点にも適用しやすい頑健な予測を実現するものです。本稿では、横須賀市内の3カ所の交差点において取得した実データを用いて、5秒後の位置を平均約35cmの誤差で予測できることを確認した評価結果とともに、本技術の概要と今後の展望について紹介します。
村崎 和彦(むらさき かずひこ)/今泉 健太(いまいずみ けんた)
小長井 俊介(こながい しゅんすけ)/芹澤 優花(せりざわ ゆか)
松元 崇裕(まつもと たかひろ)/佐野 卓(さの たかし)
NTT人間情報研究所
事故ゼロをめざす取り組み
交通事故のない社会の実現は、交通にかかわるすべての人々に共通する願いです。我が国の交通事故死者数は長期的に減少を続けているものの、2025年においても年間2547人が亡くなっており、そのうち歩行中および自転車乗用中の死者が約半数を占めています。国の交通安全基本計画においても、歩行者・自転車利用者の安全確保は重点課題として位置付けられており、車両側の安全技術の高度化だけでは防ぎきれない事故への対策が求められています(1)。
こうした背景のもと、自動運転や車載センサへのさまざまな取り組みがなされる昨今、自動車に搭載されたセンサの情報とインフラ側に設置されたセンサの情報を適切に協調連携させることによって、あらゆる事故を未然に防ぎ、事故ゼロをめざす取り組みが行われています。道路側に設置されたインフラ設備から得られる情報と自動車側で得られる情報を連携させる取り組みは路車協調と呼ばれ、協調型の自動運転を実現するための重要な要素として推進されています。車両・インフラの技術開発に加えて、ドライバーや歩行者に対する安全教育を含めた三位一体の取り組みによって事故ゼロをめざす動きが広がっています。
そうした中で、インフラ側のセンサによって取得可能となる重要な情報の1つに、車両の死角に存在する交通弱者(歩行者および自転車等)の動きがあります。ドライバーが自動車から認識できる情報には限りがあり、それは自動運転等の車載センサによって得られる情報においても同様です。車載センサは車両を中心とした視点で周囲をとらえるため、建物や駐車車両、先行車両などによって生じる死角を原理的に避けることができません。これに対して、交差点などの高所に設置されたインフラカメラは、俯瞰的な視点から交通環境全体を継続的にとらえることができるため、車両側からは見えない交通弱者の存在やその動きを補完的に提供できるという特長があります。
死角に存在する交通弱者の動きや、視野内にいても想定と異なる交通弱者の動きが、思わぬ事故を引き起こすことがあります。さらに、交通弱者の存在を単に検知して伝えるだけでは、走行車両が回避行動をとるための時間的余裕が十分に確保できない場合もあります。時速40kmで走行する車両は1秒間に約11 m進むため、直前の情報提示では十分な対応ができません。しかし、数秒先の動きを予測して伝えることができれば、ドライバーや自動運転システムが対処できる余裕は大きく変わります。このため、事故の原因となり得る交通弱者の挙動をインフラセンサによって認識するだけでなく、その将来の動きまでを予知することが重要な課題となっています。
インフラカメラによる交通弱者の動き予測
NTT人間情報研究所では、こうした事故の発生を未然に防ぐことを目的として、交差点などに設置されたインフラカメラの情報から、交通弱者の将来の動きを予測する研究に取り組んでいます。
本技術では、カメラ映像から検出・追跡される歩行者や自転車の位置を、俯瞰視点におけるX-Y座標によって表現し、俯瞰平面上における移動軌跡を予測することによって将来行動を表現します。俯瞰平面上で位置を扱うことにより、カメラの設置位置や画角に依存しない共通の座標系で交通参加者の動きを記述でき、走行車両や管制システムとの情報連携も容易になります。
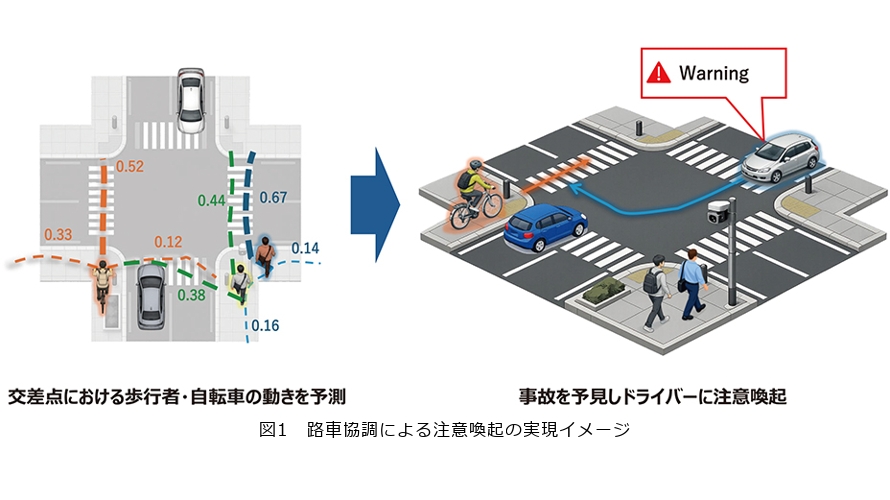
想定するシステムの全体像を図1に示します。交差点付近のスマートポール*1などに設置されたインフラカメラの映像を路側のエッジ装置で処理し、交通弱者の検出・追跡と軌跡予測を行います。予測された移動軌跡によって、走行車両と衝突するおそれのある道路への飛び出しが予測された場合に、ITS(Intelligent Transport Systems)無線やセルラー通信などの路車間通信を介して、走行車両に対して未然に注意喚起を行うような管制システムの実現を想定しています。例えば、見通しの悪い交差点に進入しようとする車両に対して、死角から接近する自転車の存在とその予測進路をあらかじめ伝えることができれば、ドライバーや自動運転システムは余裕を持って減速などの回避行動をとることが可能となります。
俯瞰平面における交通弱者の動き予測を実現するためには、大きく2つの課題があります。1つは、予測モデルを学習・検証するための実環境データが不足していることです。軌跡予測の研究分野では、ETH/UCY*2やStanford Drone Datasetといった公開データセットを用いた検証が広く行われていますが(2)、日本国内の交差点を対象とした、事故につながり得る危険な行動まで含んだデータは十分に存在していません。もう1つは、学習データと異なる環境においては人間の行動予測が難しくなることです。人間の行動は周囲の道路構造や交通状況に大きく影響されるため、ある交差点で学習したモデルを別の交差点にそのまま適用すると、予測精度が大きく劣化してしまうおそれがあります。実際の管制システムとして展開する際に、設置場所ごとに大量のデータを取得してモデルを学習し直すことは現実的ではないため、未知の環境に対する頑健性の確保は実用化に向けた重要な要件となります。
これら2つの課題に対して、私たちは横須賀市において実際に映像データを取得し、軌跡予測モデルの学習・評価を進めました。
*1 スマートポール:カメラや各種センサ、通信設備などを備えた多機能な街路灯・柱状設備。
*2 ETH/UCY:歩行者軌道予測のための代表的なベンチマークデータセット。
横須賀市の交差点でのデータ取得
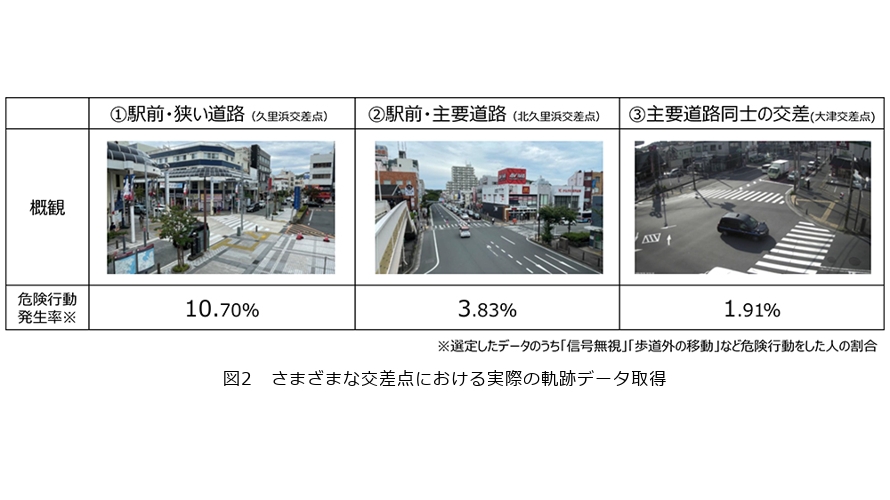
前述の2つの課題に取り組むためには、傾向の異なる実環境のデータを自ら取得することが不可欠です。そこで横須賀市にご協力いただき、市内の3カ所の交差点において、歩行者・自転車の動きに関する映像データを取得しました(図2)。各交差点にカメラを3〜4台設置し、交差点内部において漏れなく交通弱者の動きを追跡できる映像を撮影しました。
1カ所目は道幅の狭い駅前の交差点で、道路を横断する歩行者も多いために行動の予測が難しく、かつ危険性のある場所です。2カ所目は駅前の広めの道路で、交通量がある中で歩行者も多く、同様に危険性の高い環境です。3カ所目は車の通行が主体の大型交差点で、歩行者は少ないものの車道を通行する自転車が存在し、右左折車と横断歩道通行者とのニアミスが多くみられる場所です。これら傾向の異なる交差点のデータを用いることで、交差点ごとの行動傾向を分析できるだけでなく、一部の交差点で学習した軌跡予測の手法が、学習に用いていない交差点環境においてどの程度精度劣化するかを定量的に評価することができます。
なお、公共空間で不特定多数の歩行者を撮影する研究であることから、プライバシーの保護には特に配慮しています。撮影にあたっては横須賀市の許可を取得し、撮影中である旨を現地に掲示しました。軌跡予測の学習・評価に用いるのは、後述するアノテーション*3によって得られる俯瞰平面上の位置座標のみであり、顔や車両ナンバーなどの画像情報はモデルの学習には使用していません。
撮影した映像データには、人手によるアノテーションを付与して正解データを作成しました。まず、大量の録画映像の中からアノテーションする価値のある映像を選定します。具体的には、歩行者や自転車が多数写っており、かつ歩行者の行動としてやや危険な行動を含む映像を優先して選定し、その前後2分程度を切り出してアノテーション対象としました。危険行動を意図的に選出することで正常な行動のモデリングができなくなるのではないかという懸念もありましたが、シーン全体においては正常な動きが主であることから、危険行動をねらって収集することが学習データとして良いバランスになると判断しました。
選定された映像データに対しては、人手により対象を囲む矩形を付与し、画像内における正解位置を設定しました。さらに、カメラ映像と交差点を俯瞰からとらえた衛星画像との対応関係を設定することで、画像座標を交差点の俯瞰平面座標に変換する射影変換行列*4を算出し、正解矩形から交差点内での歩行者・自転車(エージェント)の位置を特定しています。併せて、同じ衛星画像上で歩道・車道・横断歩道などの領域を人手で塗り分け、後述する環境マップとして利用しています。
*3 アノテーション:機械学習の学習・評価に用いるため、映像や画像などのデータに対して正解となる情報(本稿では対象の位置を示す矩形)を人手で付与する作業のこと。
*4 射影変換行列:ある平面上の座標を別の平面上の座標へ変換する行列。本稿では、カメラ画像上の座標を交差点の俯瞰平面上の座標に変換するために用います。
環境情報の分離による軌跡予測
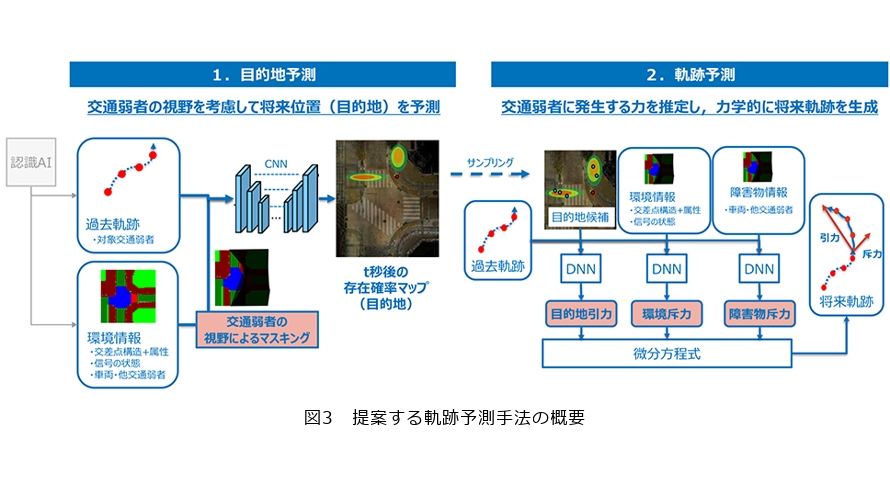
ここでは、私たちが開発した軌跡予測手法(3)について簡単に解説します(図3)。
従来の軌跡予測手法の多くは、学習データと類似の環境において性能評価をしており、周囲の環境が行動に与える影響を十分に考慮できていませんでした。こうした手法では、学習データに含まれる環境に固有の行動パターン、例えば「この場所ではこの方向に歩く人が多い」といった傾向を暗黙的に記憶してしまうため、道路構造の異なる環境に適用した際に予測が破綻しやすいという問題があります。提案手法の基本的な考え方は、歩行者の行動を「環境に依存する要素」と「歩行者自身の動きの特性」とに分離してとらえることにあります。すなわち、交差点の絶対座標で行動を記憶するのではなく、予測対象の歩行者ごとに、将来の動きに影響を与える環境情報を歩行者中心の相対的な形式で明示的に入力し、環境と行動の関係そのものを学習させることで、適用環境や状況の変動に対して頑健な行動予測を実現します。
具体的には、予測対象の歩行者に対して、直前3秒間の過去の軌跡情報だけでなく、歩道や車道、横断歩道の配置を表す周囲の環境マップや、その歩行者の視野内に含まれる車両などの情報を環境情報として入力します。これらの情報を畳み込みニューラルネットワークで符号化し、この歩行者が5秒後にどこにいる可能性が高いかを示すヒートマップを目的地の分布として出力します。歩行者に対する相対的な形式で環境情報を明示的に入力することで、特定の場所の記憶ではなく、「車道が近づけば減速する」「接近する車両があれば道を譲る」といった、環境の変化に対する行動の変化そのものを学習することができ、学習時と異なる環境にも適用しやすくなります。
次に、予測された目的地のヒートマップに基づいて、その確率に応じたサンプリングを行い、複数の歩行軌跡を生成します。ここでの軌跡生成においては、ソーシャルフォースモデル*5の考え方にならい、目的地に対する引力と周囲の障害物や他の交通参加者から受ける斥力を用いた物理的な定式化を活用し、障害物を避けながら目的地へ向かう自然な軌跡を生成します(4)。軌跡の生成過程を学習ベースの構成にせず物理モデルに基づいて構成することで、環境が変わっても破綻のない軌跡を安定して生成できます。
人の動きを確定的に1つに予測することは非常に難しく、同じ状況からでも複数の行動があり得ます。そこで提案手法では、各エージェントについて20本の軌跡を生成し、その分布から道路への飛び出しといった危険な行動が起こり得るシーンかどうかを評価します。発生確率が低くても危険な行動の可能性を提示できることは、安全を目的とする本用途において重要な性質であると考えています。
*5 ソーシャルフォースモデル:歩行者の動きを、目的地へ向かう力と、他の歩行者や障害物から遠ざかる力の合成として物理的に表現するモデル。
実データにおける予測性能評価
撮影した交差点データを用いて、提案手法の学習・評価を行いました。評価においては直前3秒間の観測から5秒後までの軌跡を予測しており、計測範囲内に8秒間以上存在したエージェントが評価対象となります。評価指標には、予測終点における位置誤差を示すFDE(Final Displacement Error)を用いました。生成した20本の予測軌跡のうち正解の軌跡にもっとも近いものを対象としてFDEを算出するminFDE(minimum FDE)が軌跡予測の分野においてよく用いられており、本稿においてもminFDEによって予測性能を評価します。
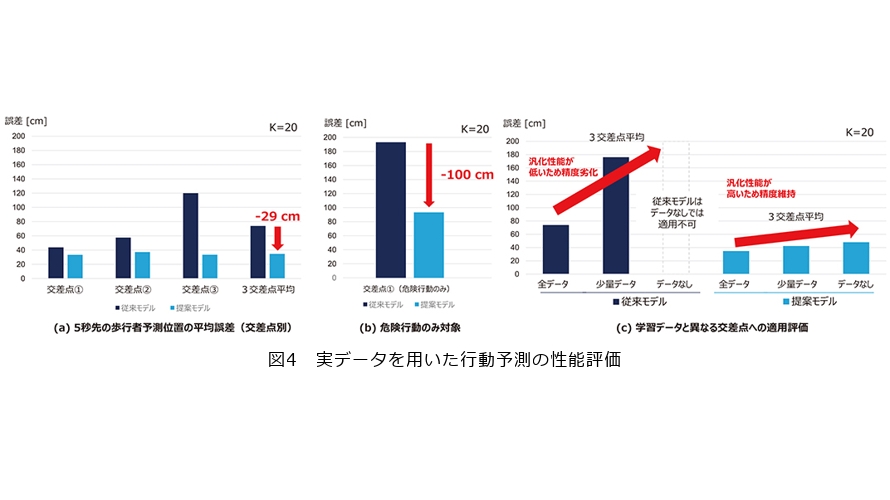
まず、各交差点のデータをそれぞれ学習用と評価用に分割し、同一交差点内で評価した結果を図4(a)に示します。交差点によって性能にばらつきがあるものの、3交差点平均のminFDEは約35cmとなりました。比較手法として、過去の軌跡データから現在の軌跡と類似したものを検索し、その後の動きをそのまま予測とする事例ベースの手法(k近傍法)を用いた場合のminFDEは約74cmであり、提案手法が上回っています。交差点における注意喚起という用途を考えると、歩行者が車道に飛び出すか否かを判別するのに十分な水準の精度が得られていると考えています。
次に、歩行者が横断歩道以外の場所から車道へ進入する等の危険を伴う挙動を「危険行動」と定義し、評価データ中の危険行動のみに着目した評価では(図4(b))、提案手法のminFDEは約93cmと、比較手法の約193cmに比べて改善はみられたものの、危険でない行動に比べて予測性能が悪化していることが分かりました。危険行動は発生頻度が低く学習データ中の事例数も限られることに加え、一般的な行動の分布から外れた行動が多く含まれることが要因と考えられます。本研究の目的からすれば、本来もっとも精度良く推定したいのは危険行動であるため、危険行動に対する予測精度の向上が今後の課題となります。
一方で、学習データに含まれない交差点に対する頑健性を評価するため、3交差点のうち2交差点のデータで学習したモデルを残る1交差点に適用する実験を、組み合わせを入れ替えて行いました(図4(c))。評価対象の交差点データを10分間のみ学習に加える「少量データ」設定と、評価対象の交差点データを全く用いない「データなし」設定において、それぞれ評価を行ったところ、事例ベースの手法では少量データ設定においてminFDEが約2.41倍劣化しているのに対して、提案手法ではデータなし設定においても約1.37倍の劣化にとどまり、提案手法の方が劣化の程度が抑えられることが確認できました。
まとめと今後の展望
本稿では、インフラカメラの映像から交通弱者の将来の動きを予測する軌跡予測技術と、横須賀市の交差点で取得した実データによる評価結果を紹介しました。環境情報を歩行者中心の相対的な形式で明示的に扱うことで、学習時と異なる交差点においても劣化の少ない予測が可能であることを確認しましたが、現在の交通弱者軌跡予測アルゴリズムは、まだ多くの解決すべき課題を抱えています。
もっとも重要な課題はリアルタイム性です。実際の交通環境において走行車両に対する適切なフィードバックを返すためには、映像の取得から予測結果の配信までの処理の遅延をできる限り減らす必要があります。また、これまでの評価は人手で付与されたエージェント位置に基づいて行ってきました。実運用においては物体の検出・追跡を自動化する必要がありますが、その際には誤追跡によって軌跡予測が大きく影響を受ける可能性があり、追跡誤差に対する頑健性の検証も必要です。夜間や雨天など、カメラ映像の品質が低下する条件での性能確認や、LiDAR(Light Detection and Ranging)やミリ波レーダなど他のインフラセンサとの融合による補完も検討課題です。さらに、生成した20本の軌跡候補から危険度をどのように判定し管制システムにおいて活用するか、前述の危険な行動に対する予測精度の向上も課題となっています。
交通事故ゼロに向けた取り組みはまだ要素技術検討のフェーズですが、今後は検出・追跡から予測までを一貫して自動処理するリアルタイム実証を進めるとともに、車両側の管制システムとの連携検証を通じて、スマートポールや自動運転車の普及に合わせた技術のブラッシュアップを進めていきます。
■参考文献
(1)https://www8.cao.go.jp/koutu/kihon/keikaku12/index.html
(2)K. Mangalam, et al.: “From goals, waypoints & paths to long term human trajectory forecasting,” ICCV2021, 2021.
(3)今泉・村崎・松元・小長井・谷田:“交差点を対象とした歩行軌跡推定,” 第32回画像センシングシンポジウム(SSII2026)講演論文集,IS1-34,2026.
(4)D. Helbing and P. Molnar: “Social force model for pedestrian dynamics,”Physical Review E, Vol.51, No.5, 1995.
(上段左から)村崎 和彦/今泉 健太/小長井 俊介
(下段左から)芹澤 優花/松元 崇裕/佐野 卓


交通事故のない社会の実現には、車両からは見えない交通弱者の動きをインフラ側で予測し、先回りして危険を伝えることが重要だと考えています。実際の交差点データに基づく技術検証を積み重ね、安心・安全な交通環境の実現に貢献していきます。